Анатомия умного зрения: как автомобиль учится читать дорогу
Современный автомобиль перестал быть просто механизмом — он превратился в вычислительную платформу на колёсах. Камера, закреплённая за зеркалом заднего вида, каждую секунду генерирует десятки кадров, а бортовой компьютер превращает эти пиксели в понятные команды для водителя. За этим стоит сложнейший конвейер из компьютерного зрения, нейросетей и синхронизации с навигационными данными.
Важно понимать: система не «видит» знак так, как человеческий глаз. Она анализирует геометрию, цветовые контрасты и характерные паттерны, сопоставляя их с базой эталонов. Именно поэтому распознавание работает даже в сумерках, когда изображение теряет резкость и насыщенность.
От пикселя до смысла: этапы обработки визуального потока
Первичная обработка кадра напоминает работу художника-реставратора: сначала убирается шум, выравнивается экспозиция, корректируется перспектива. Затем алгоритм ищет области, похожие на дорожные указатели — круглые, треугольные или прямоугольные формы с высоким контрастом относительно окружения.
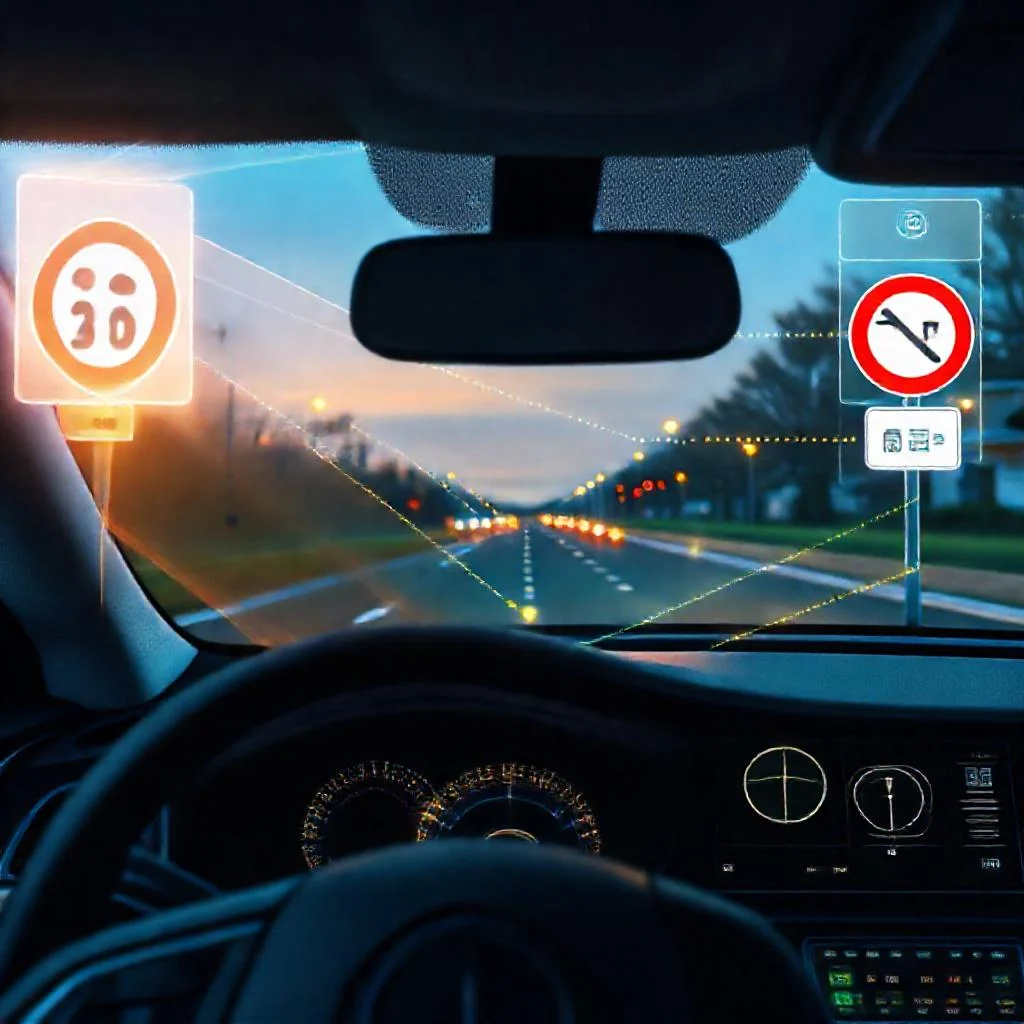
На следующем этапе в дело вступает свёрточная нейросеть. Она классифицирует найденный объект: это ограничение скорости, знак «обгон запрещён» или временная табличка о ремонтных работах. Чем богаче обучающая выборка, тем выше точность распознавания в нестандартных условиях — под дождём, при бликах солнца или частичном перекрытии.
- Детекция формы и цветовых зон (красный обод, синий фон, белые символы)
- Нормализация изображения и подавление шумов
- Классификация символа через обученную нейросетевую модель
- Сверка с картографическими данными и приоритет визуального сигнала
- Передача результата в блок индикации и системы помощи водителю
Ограничение скорости: динамика против статики
Самая востребованная функция — считывание актуального скоростного лимита. Алгоритм не просто фиксирует число на знаке, он учитывает контекст: временные ограничения, зоны действия, погодные поправки в некоторых юрисдикциях. Полученное значение сопоставляется с текущей скоростью автомобиля, формируя визуальное или звуковое предупреждение.
Ключевая сложность — конфликт данных. Навигационная карта может содержать устаревший лимит, тогда как камера видит свежий временный знак. Приоритет отдаётся визуальному источнику, но система обязана отсеивать ложные срабатывания: рекламные щиты, похожие на указатели, или знаки на параллельной полосе встречного потока.
Хорошая система распознавания знаков — это не та, что видит всё, а та, что умеет сомневаться и вовремя передаёт инициативу человеку.
Слепые зоны алгоритмов: где техника ошибается
Даже продвинутые модели уязвимы перед загрязнением объектива, косым углом обзора и перекрытием знака грузовиком. Зимой грязь и реагенты на лобовом стекле способны полностью ослепить камеру, а яркое низкое солнце создаёт засветки, которые нейросеть интерпретирует некорректно.
Именно поэтому производители используют сенсорное слияние: данные лидара, радара и GPS-трекинга дополняют визуальный канал. Чем больше независимых источников подтверждают информацию, тем выше уверенность системы и тем реже возникают ложные предупреждения.
Будущее: от подсказки к автономному решению
Следующий шаг — интеграция распознавания знаков с адаптивным круиз-контролем и системами удержания в полосе. Автомобиль сможет самостоятельно снижать скорость перед участком с ограничением, не дожидаясь реакции водителя. Это требует не только точности считывания, но и юридической проработки ответственности.
Развитие V2X-коммуникаций позволит машинам обмениваться данными о дорожной обстановке в реальном времени. Тогда знак, считанный одним автомобилем, мгновенно станет известен всем участникам потока — и человеческий фактор окончательно перестанет быть слабым звеном в соблюдении скоростного режима.
Этапы обработки визуального потока в системе распознавания дорожных знаков
| Этап | Что происходит | Результат |
|---|---|---|
| Первичная обработка кадра | Убирается шум, выравнивается экспозиция, корректируется перспектива | Подготовленное изображение |
| Детекция формы и цветовых зон | Поиск областей, похожих на дорожные указатели — круглые, треугольные или прямоугольные формы с высоким контрастом (красный обод, синий фон, белые символы) | Найденные объекты-кандидаты |
| Нормализация изображения и подавление шумов | Подготовка найденного объекта к классификации | Нормализованное изображение знака |
| Классификация символа через обученную нейросетевую модель | Свёрточная нейросеть классифицирует найденный объект: ограничение скорости, знак «обгон запрещён» или временная табличка о ремонтных работах | Определённый тип знака |
| Сверка с картографическими данными | Сопоставление с навигационными данными; при конфликте приоритет отдаётся визуальному источнику, отсеиваются ложные срабатывания | Уточнённое значение (например, актуальный скоростной лимит) |
| Передача результата | Результат передаётся в блок индикации и системы помощи водителю; значение сопоставляется с текущей скоростью автомобиля | Визуальное или звуковое предупреждение |
Сложности и способы их преодоления
| Сложность | Проявление | Решение |
|---|---|---|
| Конфликт данных | Навигационная карта содержит устаревший лимит, камера видит свежий временный знак | Приоритет визуального источника |
| Ложные срабатывания | Рекламные щиты, похожие на указатели, или знаки на параллельной полосе встречного потока | Отсеивание ложных срабатываний |
| Загрязнение объектива | Зимой грязь и реагенты на лобовом стекле способны полностью ослепить камеру | Сенсорное слияние: данные лидара, радара и GPS-трекинга дополняют визуальный канал |
| Косой угол обзора и перекрытие | Знак перекрыт грузовиком | Дополнение независимыми источниками данных |
| Засветки | Яркое низкое солнце создаёт засветки, которые нейросеть интерпретирует некорректно | Сенсорное слияние и подтверждение несколькими источниками |
| Нестандартные условия | Дождь, блики солнца, частичное перекрытие, сумерки | Богатая обучающая выборка повышает точность распознавания |
Частые вопросы о распознавании дорожных знаков
Как автомобиль распознаёт дорожные знаки?
Камера за зеркалом заднего вида генерирует десятки кадров в секунду. Бортовой компьютер убирает шум, выравнивает экспозицию и корректирует перспективу, затем ищет области с характерными формами и контрастом (круглые, треугольные, прямоугольные). После этого свёрточная нейросеть классифицирует объект, сопоставляя его с базой эталонов, и результат передаётся в блок индикации и системы помощи водителю.
Почему система работает даже в сумерках и при плохой видимости?
Система не «видит» знак как человеческий глаз — она анализирует геометрию, цветовые контрасты и характерные паттерны. Распознавание опирается на эти признаки, поэтому сохраняет работоспособность в сумерках, когда изображение теряет резкость и насыщенность. Чем богаче обучающая выборка, тем выше точность в нестандартных условиях — под дождём, при бликах солнца или частичном перекрытии.
Что происходит при конфликте данных камеры и навигационной карты?
Навигационная карта может содержать устаревший лимит, тогда как камера видит свежий временный знак. В такой ситуации приоритет отдаётся визуальному источнику. При этом система обязана отсеивать ложные срабатывания — рекламные щиты, похожие на указатели, и знаки на параллельной полосе встречного потока.
Как система считывает ограничение скорости?
Алгоритм не просто фиксирует число на знаке — он учитывает контекст: временные ограничения, зоны действия и погодные поправки в некоторых юрисдикциях. Полученное значение сопоставляется с текущей скоростью автомобиля, после чего формируется визуальное или звуковое предупреждение водителю.
Где техника ошибается и как это компенсируется?
Модели уязвимы перед загрязнением объектива, косым углом обзора, перекрытием знака грузовиком, грязью и реагентами зимой, а также засветками от низкого солнца. Для компенсации производители применяют сенсорное слияние: данные лидара, радара и GPS-трекинга дополняют визуальный канал. Чем больше независимых источников подтверждают информацию, тем выше уверенность системы и тем реже возникают ложные предупреждения.
Похожие записи:
 Как выбрать электромобиль для семьи и поездок за город
 Как выбрать электрический кроссовер: сравнение запаса хода и цены
 Как выбрать электросамокат, электроскутер и электровелосипед для города
 Как выбрать зарядный кабель и переходники для электромобиля
 Как бесплатно или дёшево заряжать электромобиль в городе